Un motor que dispara por sobrecarga, arranca con un pico de corriente excesivo o trabaja fuera de su punto de operación puede detener mucho más que un transportador o una bomba. Puede afectar una línea completa, comprometer la calidad del producto y extender un paro por falta de diagnóstico. El control de motores debe diseñarse como parte de la estrategia de operación de la planta, no como un conjunto aislado de arrancadores y protecciones.
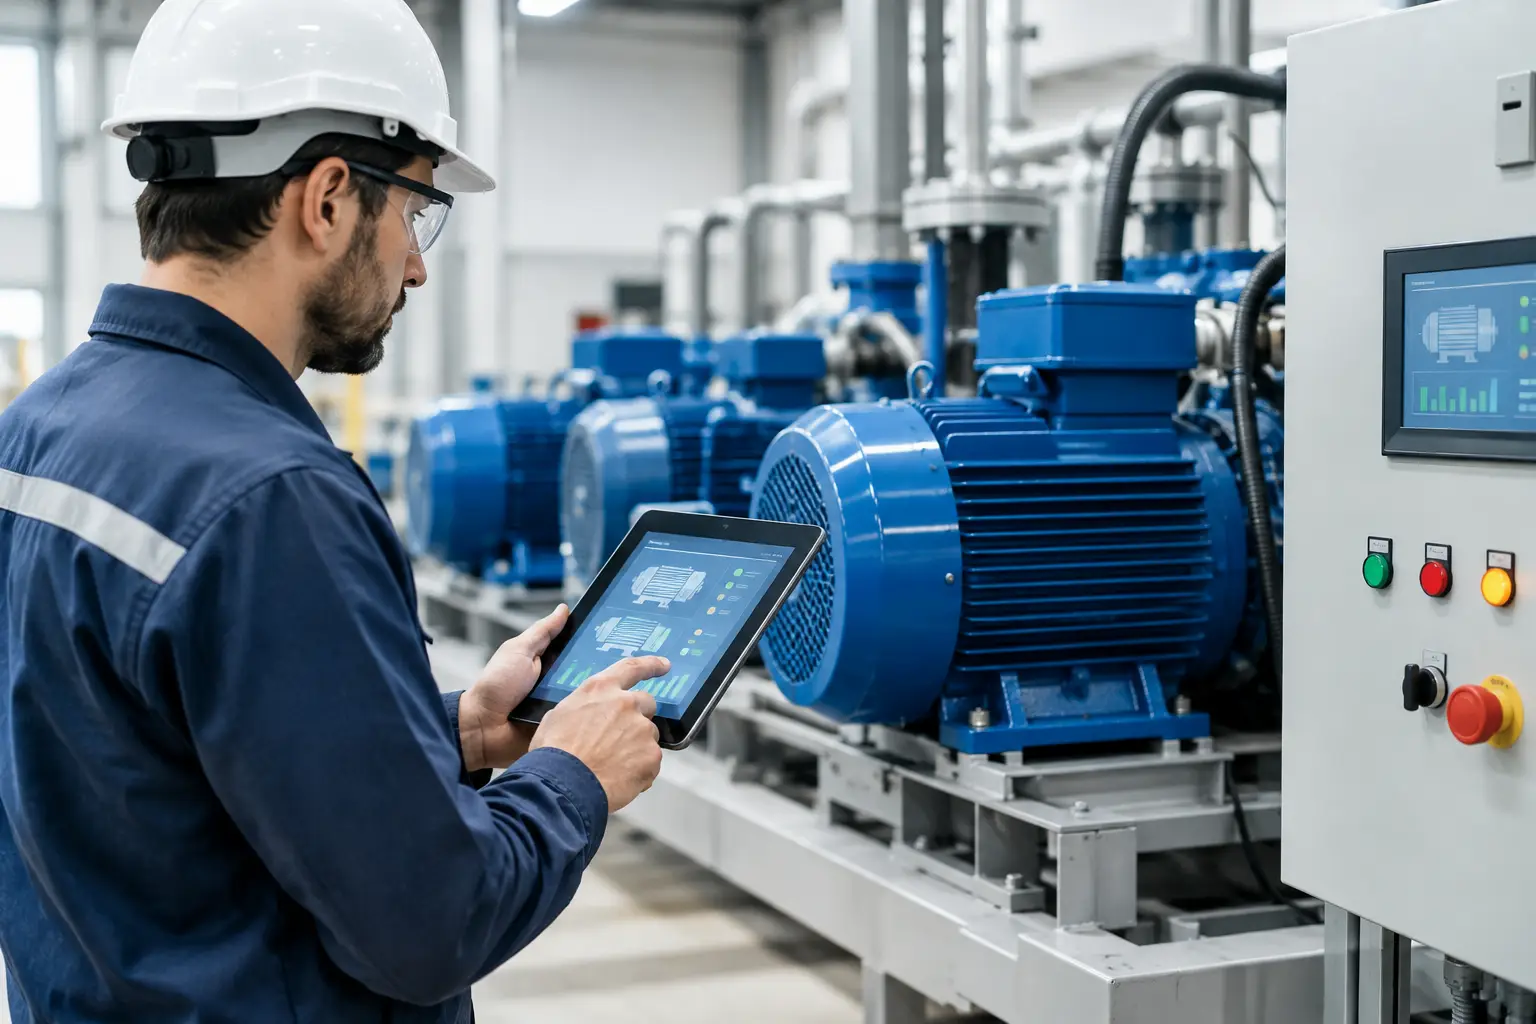
En plantas de proceso y manufactura, los motores accionan sistemas críticos: bombas, ventiladores, compresores, mezcladores, bandas transportadoras, agitadores y maquinaria de producción. Su disponibilidad depende de una integración correcta entre distribución eléctrica, maniobra, protección, instrumentación, PLC, redes industriales y lógica de proceso. Cuando una de estas disciplinas se resuelve sin considerar las demás, el problema suele aparecer durante la puesta en marcha o, peor aún, en operación.
Qué integra un sistema de control de motores
Un sistema industrial de control de motores tiene dos responsabilidades complementarias: suministrar y proteger la energía del motor, y ejecutar la secuencia de operación que requiere el proceso. La primera corresponde a la parte de fuerza y protección; la segunda, a la automatización y supervisión.
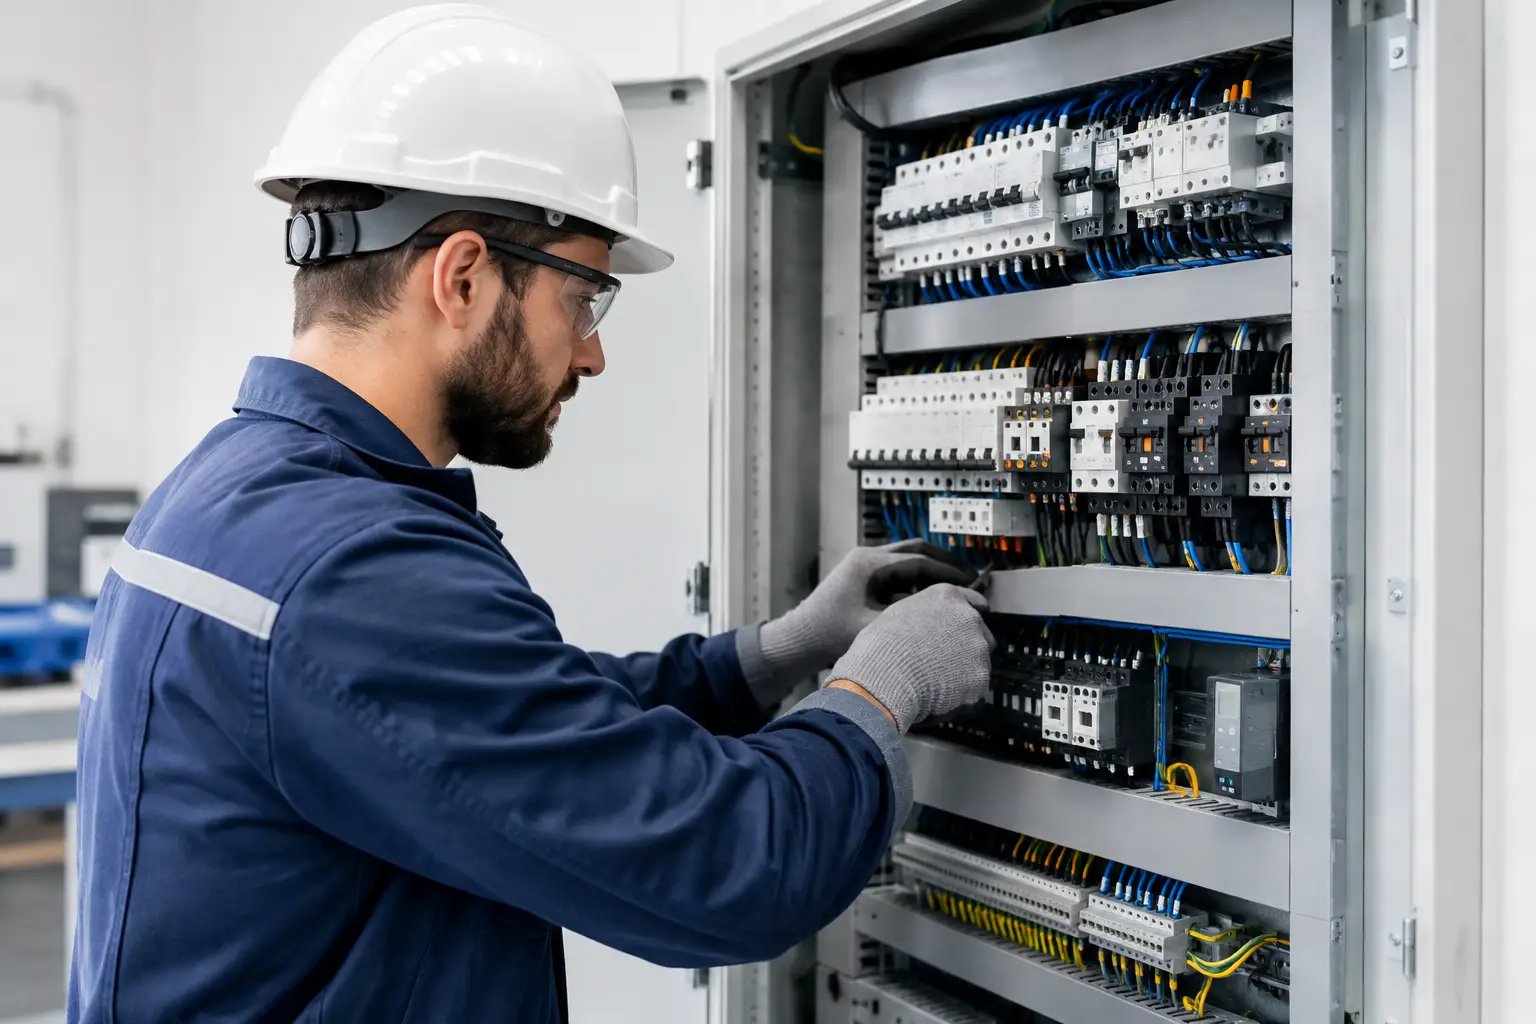
En el circuito de potencia se definen elementos como interruptores, fusibles o guardamotores, contactores, relevadores de sobrecarga, arrancadores suaves, variadores de frecuencia, cableado, puesta a tierra y tableros de fuerza. Su selección debe partir de datos verificables: potencia, tensión, corriente nominal, factor de servicio, régimen de arranque, tipo de carga, corriente de cortocircuito disponible, condiciones ambientales y distancia entre tablero y motor.
La capa de control incorpora señales de mando, retroalimentación de estado, permisos, alarmas, enclavamientos, modos manual y automático, y comunicación con PLC, HMI o SCADA. También puede incluir medición de presión, flujo, nivel, temperatura, vibración o posición para regular el comportamiento del equipo dentro de la lógica del proceso.
No basta con que el motor encienda. Debe arrancar cuando las condiciones sean seguras, detenerse de forma controlada, reportar una falla identificable y recuperar su estado conforme a una secuencia definida después de una interrupción eléctrica o un paro de emergencia.
Control de motores: elegir la tecnología según la carga
La selección entre arranque directo, estrella-triángulo, arrancador suave o variador de frecuencia no debe basarse solamente en el costo inicial. Cada alternativa responde a una condición mecánica, eléctrica y operativa distinta.
Arranque directo y arrancadores convencionales
El arranque directo es adecuado para motores de menor potencia o cargas cuya red eléctrica y mecánica toleran la corriente de arranque. Su arquitectura es relativamente simple, facilita el mantenimiento y resulta funcional para servicios de velocidad fija, como ciertas bombas, ventiladores o transportadores.
Su principal limitación es el pico de corriente de arranque y el esfuerzo mecánico asociado. En una red con capacidad limitada o con varios motores que arrancan de manera simultánea, este método puede provocar caídas de tensión, disparos o una condición de operación inestable.
Los esquemas estrella-triángulo reducen la corriente de arranque en motores compatibles, pero introducen una transición que debe analizarse con cuidado. Para cargas de alto par inicial, la reducción de tensión puede impedir que el equipo acelere correctamente. Un diseño correcto revisa la curva de par de la carga, no solo la placa del motor.
Arrancadores suaves
El arrancador suave controla gradualmente la tensión aplicada al motor durante el arranque y, según la configuración, durante el paro. Es una alternativa útil cuando se requiere disminuir el golpe mecánico en bombas, bandas o sistemas con transmisión, sin necesidad de variar la velocidad en régimen permanente.
En bombeo, por ejemplo, una rampa bien configurada puede ayudar a reducir transitorios hidráulicos. Sin embargo, un arrancador suave no sustituye a un variador cuando el proceso requiere regular caudal, presión o velocidad de forma continua. También requiere un criterio claro para su bypass, protección y disipación térmica dentro del tablero.
Variadores de frecuencia
Los variadores de frecuencia permiten modificar velocidad y par mediante el control de la frecuencia y tensión entregadas al motor. Son especialmente relevantes en aplicaciones de bombeo, ventilación, compresión, extrusión, transporte y mezcla, donde la demanda cambia durante la operación.
Además de regular la variable de proceso, un variador puede reducir esfuerzos de arranque, habilitar control PID local o desde PLC, proporcionar diagnósticos y comunicarse mediante PROFINET, PROFIBUS u otras redes industriales. Plataformas como SINAMICS pueden integrarse con arquitecturas Siemens SIMATIC en TIA Portal para centralizar comandos, estados, parámetros y alarmas.
Esta flexibilidad tiene consideraciones de ingeniería. Deben evaluarse armónicos, compatibilidad electromagnética, longitud y tipo de cable, filtros, reactancias, condiciones de tierra, ventilación del gabinete y posible necesidad de motores aptos para operación con variador. En motores grandes o instalaciones con redes sensibles, omitir estos análisis puede trasladar el problema a otros equipos eléctricos o de instrumentación.
La lógica de control debe seguir al proceso
Una falla frecuente en modernizaciones consiste en replicar la lógica existente sin revisar si aún representa la operación real. El resultado puede ser un HMI con mandos ambiguos, bypasses sin trazabilidad, alarmas repetitivas y operadores obligados a intervenir manualmente para mantener la producción.
El diseño debe iniciar con la filosofía de operación. Para cada motor conviene definir su función, criticidad, causa de arranque y paro, permisos, interlocks, protecciones, respuesta a falla, secuencia de recuperación y responsabilidades entre operador, mantenimiento y sistema automático. Esta información puede estructurarse en una especificación funcional y reflejarse en diagramas de control, listas de I/O, matriz causa-efecto y documentación As-Built.
Una bomba de transferencia, por ejemplo, puede requerir permiso por nivel mínimo de succión, paro por alta presión de descarga, alternancia con una bomba de respaldo y arranque automático ante caída de presión. Si incorpora variador, el PID debe considerar la ubicación y confiabilidad del transmisor, los límites de velocidad, el sentido de acción, las condiciones de modo manual y la protección contra operación en seco.
Los enclavamientos no deben convertirse en obstáculos opacos para operación. En HMI y SCADA se requiere mostrar con claridad por qué un motor no está disponible: paro de emergencia activo, falla de variador, protección disparada, permiso de proceso ausente, comunicación perdida o equipo en mantenimiento. Esta visibilidad reduce el tiempo de diagnóstico y evita intervenciones innecesarias en campo.
Tableros, redes y seguridad operacional
El tablero de control y fuerza concentra decisiones que impactan la confiabilidad de largo plazo. Su ingeniería debe contemplar diagramas unifilares y de control, coordinación de protecciones, capacidad interruptiva, distribución de carga, separación entre circuitos de potencia y señales, disipación térmica, accesibilidad, identificación, bornes de prueba y espacio para mantenimiento.
Las normas IEC, NOM y NFPA aplicables orientan criterios de seguridad y construcción, pero deben interpretarse según el alcance específico de la instalación. En áreas reguladas, como farmacéutica, también pueden existir requerimientos de trazabilidad, gestión de cambios, validación y registros electrónicos bajo criterios como GAMP 5 o 21 CFR Part 11 cuando aplique al sistema.
La comunicación industrial aporta diagnóstico y capacidad de supervisión, pero no debe diseñarse como un agregado posterior. Una arquitectura con PROFINET o PROFIBUS puede llevar al PLC datos de estado, corriente, frecuencia, códigos de falla y horas de operación. Para que esa información sea útil, deben definirse topología, direccionamiento, segmentación, diagnóstico, redundancia cuando el riesgo lo justifique y estrategia de recuperación ante pérdida de comunicación.
También es indispensable separar seguridad funcional de la lógica de producción cuando el análisis de riesgos lo requiera. Un paro de emergencia, una guarda abierta o una condición peligrosa no deben depender exclusivamente de una instrucción estándar de PLC. La arquitectura debe determinar si se requieren relevadores de seguridad, PLC de seguridad, funciones seguras integradas en el variador o una combinación de estas medidas.
Ingeniería y pruebas antes de intervenir la planta
Un proyecto de control de motores confiable se reduce menos en campo y se resuelve más durante la ingeniería. El levantamiento debe verificar información de placas, cargas, diagramas existentes, estado de tableros, rutas de cable, red disponible, instrumentos asociados y restricciones de producción. Esto es especialmente relevante en migraciones donde la documentación es incompleta o ha dejado de reflejar modificaciones realizadas durante años.
A partir de esa base se puede especificar la arquitectura, seleccionar equipos, desarrollar planos eléctricos, programar PLC y HMI, fabricar tableros e integrar las comunicaciones. Las pruebas FAT permiten revisar cableado, señales, secuencias, alarmas, pantallas y modos de operación antes de enviar el sistema a planta. Durante SAT, I/O Check y comisionamiento se validan los equipos reales, sentidos de giro, protecciones, escalamiento de instrumentos, comunicaciones y respuesta de la secuencia ante condiciones normales y de falla.
ProAIC Automatización puede integrar estas etapas desde la ingeniería conceptual y de detalle hasta la fabricación, pruebas, puesta en marcha y documentación final. Esta responsabilidad técnica evita que el diseño eléctrico, la programación y la operación del proceso queden fragmentados entre proveedores sin una definición clara de interfaces.
La mejor decisión no siempre es instalar el equipo más sofisticado. En algunos servicios, un arrancador convencional correctamente protegido y documentado ofrece la mantenibilidad necesaria. En otros, un variador integrado con control PID y diagnóstico por red justifica su inversión por la criticidad del proceso. El criterio útil es el que permite a la planta operar, mantener y recuperar cada motor con seguridad, información y control.